


Kampinę pavarą apibrėžiu kaip specializuotą kampinę pavarą su 1:1 perdavimo skaičiumi. Šiuos tikslius mechaninius komponentus naudoju sukimosi krypčiai pakeisti 90 laipsnių kampu kompaktiškų korpusų viduje. Jie perduoda judesį tiesiogiai tarp statmenų velenų, nekeisdami mechaninio greičio ar sukimo momento. Savo inžineriniame darbe reguliariai integruoju kampinės pavaros pavaras į šarnyrines riešo jungtis, mobiliųjų marsaeigių vairavimo sistemas ir kompaktiškas egzoskeleto pavaras. Šie universalūs mechanizmai užtikrina optimalų našumą vidutinio greičio ir vidutinės apkrovos robotų sistemose. Jie maksimaliai padidina 90 laipsnių erdvinį efektyvumą ankštose konfigūracijose, kur švarus ir patikimas stačiakampis galios perdavimas išlieka svarbiausias visos sistemos konstrukcijai.
Svarbiausios išvados
●Smailios pavarospakeisti sukimosi galios kryptį devyniasdešimt laipsnių nekeičiant greičio ar sukimo momento.
● Statmenas variklio tvirtinimas taupo vertingą vietą kompaktiškų robotų jungčių ir manipuliatorių riešų viduje.
● Mobilieji marsaeigiai ir nešiojamieji egzoskeletai naudoja kampines pavaras, kad pagerintų erdvinį efektyvumą ir pusiausvyrą.
● Kampinių krumpliaračių naudojimas esant vidutinėms apkrovoms apsaugo nuo per didelio įkaitimo ir pailgina krumpliaračių tarnavimo laiką.
Kampinių krumpliaračių integravimas kompaktiškose robotų jungtyse
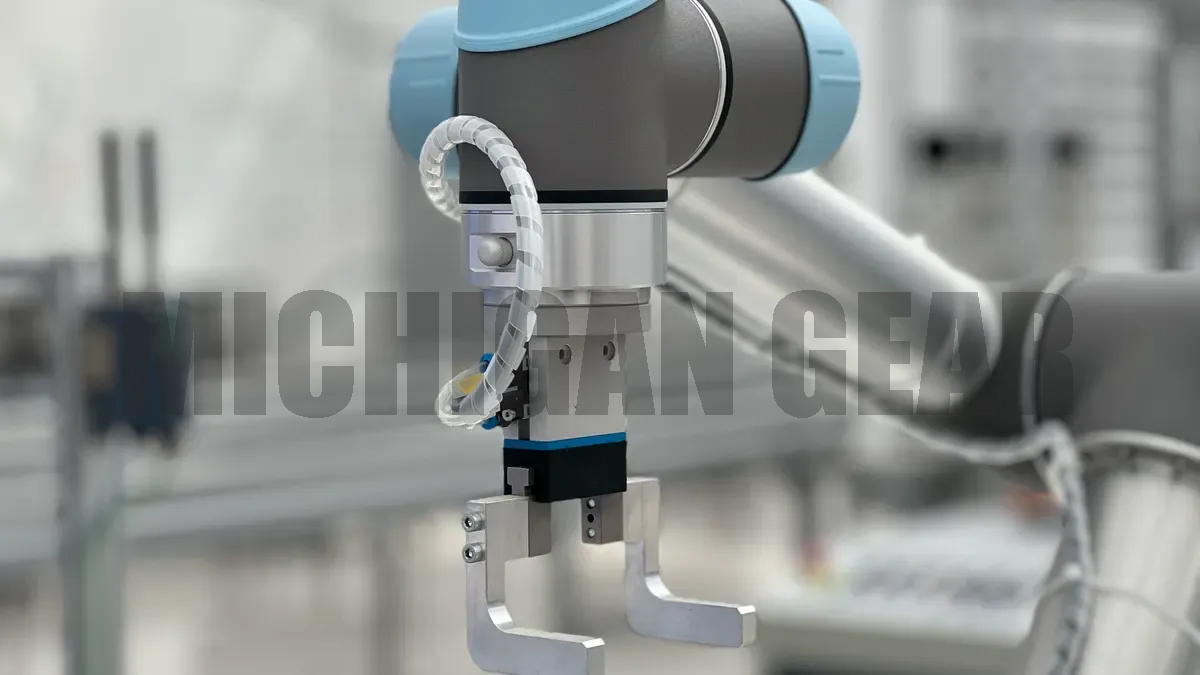
Projektuoju robotines jungtis, kurios tilptų griežtuose mechaniniuose kontūruose. Standartinės linijinės pavaros sistemos kelia didelių erdvės iššūkių šiuolaikinėje automatizacijoje. Ilgi variklio mazgai išsikiša už pageidaujamų jungčių ribų, kai variklio velenus tiesiogiai sulygiuoju su varomomis ašimis. Integruotas stačiakampis galios perdavimas efektyviai išsprendžia šį erdvinį apribojimą. Siekdamas optimizuoti vidinį rėmo tūrį, pasikliauju tiksliu kampiniu komponentų išdėstymu. Prieš pasirinkdamas pavaros konfigūracijas, sistemingai analizuoju erdvės apribojimus. Efektyvus erdvinis planavimas leidžia man sukonstruoti sandarius, supaprastintus jungčių korpusus.
Vietą taupantys stačiakampiai pavaros
Elektrinius variklius montuoju statmenai varomajai jungties ašiai kompaktiškuose robotų rėmuose. Ši stačiakampė konfigūracija perkelia pagrindinį variklio korpusą išilgai vidinio konstrukcinio korpuso. Sukamosios jėgos peradresuoju tiksliai 90 laipsnių kampu, naudodamas...Kampinės pavaros mazgasToks išdėstymas žymiai sumažina bendrą pavaros mazgo išsikišimo ilgį.
Šią kompaktišką tvirtinimo schemą naudoju keliose robotų jungčių konfigūracijose:
● Rankų judesių ir ridenimo sąnariai, kur išsikišę motoriniai kūnai riboja judesių amplitudę
● Mobilios bazės valdomos kapsulių jungtys, kur yra horizontalių aukščio apribojimų
● Kompaktiški robotiniai riešai, kuriems reikalingi minimalūs išorinio skersmens profiliai
Pavaros variklių išdėstymas lygiagrečiai arba skersai konstrukcinių dalių joms leidžia išlaikyti plonus jungčių korpusus. Pašalinu nepatogius išorinius roboto rėmo iškilimus. Mažesni korpusai sumažina bendrą konstrukcinį svorį. Mažesnis svoris pagerina bendrą dinaminį reagavimą greito greitėjimo fazėse. Vidinis laidų išdėstymas taip pat tampa daug švaresnis ir saugesnis. Elektros laidus tiesiu atvirais kanalais šalia statmeno variklio korpuso, nerizikuodamas juos suspausti ar sudilinti per visus jungties sukimosi momentus.
Išsaugo 1:1 greičio ir sukimo momento perdavimo santykį
Kai man reikia tiesioginio galios nukreipimo nekeičiant greičio profilių, renkuosi specializuotas kūgines pavaras su vienodu dantų skaičiumi. Varomasis velenas gauna identišką sukimosi greitį ir išėjimo sukimo momentą iš įėjimo veleno. Pirminį greičio mažinimą tvarkau kitur pavaros grandinėje, naudodamas specialias planetines krumpliaračių galvutes. Šis konstrukcijos padalijimas atskiria gryną kampinį nukreipimą nuo didelio perdavimo sukimo momento dauginimo užduočių. Palaikau tikslų sinchronizavimą tarp įėjimo ir išėjimo velenų. Tiesioginis galios perdavimas užtikrina nuspėjamą padėties grįžtamąjį ryšį visuose automatizuotuose judėjimo cikluose.
Nuolatinį veikimą palaikau griežtai laikydamasis vidutinio greičio ir sukimo momento ribų. Didelės dinaminės apkrovos sukelia per didelę trintį tarp susikabinusių krumpliaračių dantų. Atidžiai stebiu terminius parametrus, nes nekontroliuojama šiluma sukelia metalo plėtimąsi uždaruose jungčių korpusuose. Terminis plėtimasis mažina dantų sukibimo tikslumą. Išsiplėtę komponentai padidina mechaninį atsparumą, pagreitina paviršiaus dilimą ir sumažina bendrą perdavimo efektyvumą žemiau tikslinių ribinių verčių.
Aš palaikau aukštą 90 laipsnių tinklelio efektyvumą ir užkirtau kelią mechaniniam įstrigimui, tiesiogiai suderindamas apkrovos ribas su korpuso šilumos išsklaidymo greičiu.
Reguliariai matuoju terminį stabilumą atlikdamas nuolatinius jungčių ciklinius bandymus. Palaikau vidutinį darbinį greitį, kad būtų užtikrintas vienodas kontaktinis įtempis išilgai krumpliaračių dantų profilių. Toks konservatyvus terminis valdymas išsaugo tikslų kampinį suderinimą per tūkstančius judėjimo ciklų. Tinkamas greičio valdymas pašalina nepageidaujamus laisvumo poslinkius, kuriuos sukelia terminis aliuminio arba plieno korpusų brinkimas.
Be to, palaikant vidutinius eksploatavimo parametrus, subtilūs sintetiniai tepalai apsaugomi nuo terminio suirimo. Švarios tepimo plėvelės apsaugo sujungiamuosius paviršius nuo mikroduobių susidarymo pasikartojančių ciklų metu. Aš išlaikau pastovų veikimo valdymą ilgų darbo ciklų metu, apsaugodamas kiekvieną mechaninę sąsają nuo per didelio karščio kaupimosi. Mano projektai užtikrina sklandų ir nuspėjamą valdymą, tuo pačiu maksimaliai padidindami mechaninį ilgaamžiškumą ribotos erdvės jungtyse.
Kampinės pavaros robotų manipuliatoriuose
Projektuoju robotinius manipuliatorius, skirtus sudėtingoms automatizavimo užduotims atlikti ankštose pramoninėse erdvėse. Šarnyrinėms svirties jungtims reikalingas efektyvus mechaninės galios nukreipimas per kelias pasukamas jungties ašis. Variklio išdėstymas sukuria rimtų mechaninio išdėstymo kliūčių, kai mechaninę galią nukreipiu tiesiai žemyn svirties segmentais. Kampinės pavaros sistemos išsprendžia šią erdvinę problemą tiksliai nukreipdamos sukimosi jėgą per susikertančias veleno ašis. Vidines kampines pavaras išdėstau manipuliatoriaus svirčių viduje, kad sukurčiau plonus konstrukcinius profilius. Šis mechaninis metodas išlaiko judančią naudingąją apkrovą arti svirties konstrukcijos, o tai stabilizuoja sistemos pusiausvyrą greitų judesių sekų metu. Šiuos jungčių korpusus projektuoju taip, kad konstrukcinės jėgos būtų tolygiai paskirstytos visame roboto karkase.
Manipuliatoriaus riešų kampinių krumpliaračių mechanizmai
Robotiniai riešo sąnariai reikalauja itin didelio erdvinio efektyvumo. Montuoju specializuotus stačiakampius krumpliaračius, kad sukimosi galia būtų sklandžiai nukreipta per posvyrio, posūkio ir riedėjimo jungčių ašis. Šie mechaniniai komponentai leidžia man sulygiuoti vidinius pavaros velenus išilgai pagrindinės svirties, tuo pačiu perduodant sukamąjį judesį per statmeną riešo sąnario ašį. Centrinio valdymo laidus nukreipiu tiesiai per atvirus vidinius kanalus, nesuspaudęs elektros laidų greitų riešo judesių ciklų metu.
Integruodamas šias kampines pavaras į daugiaašius robotinius riešus, vertinu pagrindinius mechaninio veikimo parametrus:
| Atributas | Vertė |
|---|---|
| Konfigūracija | Koaksialinis velenas, varantis serijąkampiniai krumpliaračiairiešo posūkio sąnariui |
| Sumažinimo santykis | 3.33:1 |
| Maksimalus jungties sukimo momentas | 1,256 Nm |
Šis specifinis išdėstymas perduoda sklandžią sukimosi galią per susikertančius veleno kampus. VienasKampinė pavaraŠis blokas keičia fizinę pavaros sukimo momento kryptį nekeisdamas pagrindinio sukimosi greičio. Antrinės pavaros pakopos užtikrina reikiamą mechaninį greičio sumažinimą. Šis mechaninių funkcijų atskyrimas izoliuoja erdvinius kampo pokyčius nuo didelio perdavimo sukimo momento konversijų. Šis mechanizmo mazgas užtikrina lengvą riešo korpusą, kartu apsaugodamas vidinius pavaros komponentus nuo per didelio šoninio apkrovimo susidėvėjimo nuolatinio veikimo metu.
Kompaktiškas judesio valdymas robotiniams griebtuvams
Robotiniams galiniams efektoriams reikalingi lengvi pavaros mechanizmai, kad veikimo metu būtų išlaikytas didelis dinaminis reagavimas. Elektrinius pavaros variklius išdėstau lygiagrečiai griebtuvo delnų rėmams, kad pirštų pavaros mechanizmai būtų kompaktiški. Ši mechaninė orientacija neleidžia ilgiems variklio korpusams kyšoti už pagrindinės griebtuvo tvirtinimo plokštės. Stačiojo kampo nuožulnios poros nukreipia variklio sukimąsi devyniasdešimt laipsnių tiesiai į švino varžtus arba krumpliastiebinius bėgelius, kurie suka griebimo pirštus.
Šį statmeno tvirtinimo būdą naudoju simetriniams, dviejų pirštų griebimo mechanizmams sukurti. Pagrindinis įvesties velenas vienu metu suka dvi priešingas kampines poras. Šis tolygus galios perdavimas varo abu griebtuvo žandikaulius į vidų vienodu greičiu. Tiesioginė dinaminė transmisija išsaugo sukimosi pusiausvyrą ir užtikrina sklandų, tiesinį žandikaulių judėjimą per visą mechaninio eigos diapazoną. Išlaikau tikslų pirštų padėties sekimą, nes vienodas dantų skaičius neleidžia mechaniniam slydimui tarp lygiagrečiai varomų velenų. Sinchronizuotas žandikaulių judėjimas užtikrina nuspėjamą valdymą suimant trapius ruošinius.
Šis išdėstymas taip pat pagerina lytėjimo jėgos grįžtamąjį ryšį subtilaus objekto sąlyčio metu. Tiesioginė dinaminė jungtis leidžia variklio srovės jutikliams tiksliai aptikti sugriebimo pasipriešinimą be dinaminio valdymo delsos. Šiuos robotinius griebtuvų mazgus valdau griežtai laikydamasis vidutinio sukimo momento ir vidutinio greičio ribų. Konservatyvūs veikimo parametrai apsaugo nuo žalingo šiluminio plėtimosi mažo delno korpuso viduje. Per didelio karščio kaupimosi prevencija užtikrina griežtus vidinius mechaninius tolerancijos parametrus. Šis metodas garantuoja pastovias prispaudimo jėgas ir apsaugo tikslius komponentus per tūkstančius paėmimo ir įdėjimo ciklų. Reguliariai tikrinu šias mechanines jungtis, kad užtikrinčiau ilgalaikį judesio kartojamumą.
Mobiliosios robotikos ir vairavimo sistemos
Kuriu mobilias platformas, skirtas didelio tikslumo navigacijai sudėtingose aplinkose. Standartiniai pavarų išdėstymai užima vertingą vidinę erdvę automatizuotų transporto priemonių rėmuose. Perkeliant pavaros komponentus sukuriama laisva konstrukcinė erdvė akumuliatoriams, jutikliams ir centrinio valdymo elektronikai. Integruoju specializuotas kampines pavaras, kad išlaikyčiau didelį mobilumą ir taupyčiau vidinę rėmo erdvę.
Vairavimo moduliai AGV ir AMR transporto priemonėms
Projektuoju vairuojamus pavaros modulius automatinėms transporto priemonėms (AGV) ir autonominiams mobiliesiems robotams (AMR). Šiems autonominiams įrenginiams reikalingas nepriklausomas 90 laipsnių galios nukreipimas sandariuose ratų korpusuose, kad būtų pasiektas visiškas judėjimas visomis kryptimis. Elektrinius pavaros variklius montuoju vertikaliai korpuso viduje. Ši statmena orientacija atlaisvina horizontalų grindų plotą virš ratų mechanizmo.
Aš įdiegiuKampinė pavarapora kiekviename vairavimo modulyje, kad variklio sukimasis būtų tiesiogiai perduotas horizontaliai rato ašiai.
● Vertikalus variklio montavimas sumažina horizontalų plotą transporto priemonės važiuoklės viduje.
● Stačiuoju kampu nukreipta galia pasuka pavaros sukimo momentą tiksliai 90 laipsnių kampu.
● Vienodas dantų skaičius perduoda visą variklio greitį ir sukimo momentą be dinaminių nuostolių.
Dėl šio kompaktiško išdėstymo vairo ašis yra sulygiuota su rato centru. Aptakus mazgas apsaugo pavaros komponentus nuo aplinkos dulkių ir eksploatacinių šiukšlių.
Diferencialinės pavaros žvalgybos marsaeigiuose
Žvalgymo marsaeigiai važiuoja nenuspėjamu reljefu, kur sąlyčio su žeme taškas nuolat kinta. Aš projektuoju diferencialinės pavaros mazgus, kurie paskirsto mechaninę galią per lanksčias svirties-važiuoklės pakabos šakes. Kampinis galios perdavimas paverčia sukimosi jėgą iš centrinių pavaros velenų į judančias pakabos jungtis. Toks konstrukcinis išdėstymas leidžia sunkiems pavaros varikliams būti sumontuotiems arti pagrindinio kėbulo centro, o tai stabilizuoja transporto priemonės pusiausvyrą važiuojant stačiais šlaitais.
Smūginių apkrovų ir laisvumo valdymas išlieka gyvybiškai svarbus neasfaltuotose eksploatavimo aplinkose. Mechaninio surinkimo metu nustatau griežtus tinklelio tolerancijos nuokrypius, kad sumažintume kampinį laisvumą keičiant kryptį. Nekontroliuojamas laisvumas sukelia padėties nustatymo klaidas autonominėse navigacijos sistemose. Staigias smūgio jėgas valdau palaikydamas eksploatacinius parametrus neviršydamas vidutinių sukimo momento ir greičio ribų. Veikimas neviršijant saugių mechaninių ribų apsaugo nuo dantų paviršiaus nuovargio, sumažina šiluminį plėtimąsi sandariuose pavaros korpusuose ir užtikrina nuolatinį judėjimo tikslumą ilgų marsaeigio misijų metu.
Aktyvavimas humanoiduose ir egzoskeletuose
Klubo ir čiurnos sąnariai humanoidiniuose rėmuose
Kuriu humanoidinio roboto kojas, kurios atkartoja natūralius žmogaus judesius griežtuose konstrukciniuose rėmuose. Dėl erdvės apribojimų aplink klubo ir čiurnos sąnarius elektros variklius laikau atokiau nuo sąnarių sukimosi linijų. Tiesioginis variklių išdėstymas vienoje linijoje sukuria plačias, nepatogias kojas, kurios trukdo natūraliai vaikščioti. Pavaros variklius montuoju vertikaliai konstrukcinių kojų kanaluose, kad pašalinčiau nereikalingą plotį.
Stačiojo kampo transmisijos komponentai nukreipia sukimosi galią per susikertančias jungčių ašis. ĮrengiuKampinės pavaros mazgaskompaktiško jungties korpuso viduje, kad variklis suktųsi devyniasdešimt laipsnių kampu, nekeičiant įėjimo sukimo momento ar greičio. Izoliuojant grynus krypties pokyčius nuo antrinių greičio mažinimo etapų, užtikrinamas tikslus kojų padėties valdymas automatizuotų ėjimo ciklų metu. Šias humanoidines jungties pavaras naudoju griežtai laikydamasis vidutinio greičio ir apkrovos ribų. Veikimo apkrovų palaikymas konservatyviose ribose apsaugo nuo šiluminio plėtimosi, kuris pablogina dantų išlyginimą uždaruose aliuminio jungčių rėmuose.
Nešiojamieji diskai apatinių galūnių egzoskeletams
Nešiojamiems apatinių galūnių egzoskeletams reikalingi ploni konstrukciniai profiliai, siekiant užtikrinti naudotojo patogumą ir fizinį saugumą. Išsikišusios pavaros sistemos sutrikdo žmogaus pusiausvyrą ir užkliūva už aplinkos kliūčių. Plokščias elektrines pavaras išdėstau lygiagrečiai naudotojo išorinėms šlaunų ir blauzdų atramoms. Toks mechaninis išdėstymas išlaiko sunkius konstrukcinius komponentus arti naudotojo kūno centro.
Stačiojo kampo nuožulnios poros devyniasdešimties laipsnių sukimo jėgą nukreipia tiesiai į kelio ir čiurnos šarnyrinius velenus. Ši statmena tvirtinimo schema sukuria kompaktišką pavaros apvalkalą aplink žmogaus sąnarių struktūras. Naudoju specialius veikimo parametrus, kad palaikyčiau stabilų našumą atliekant nešiojamas pagalbos užduotis:
● Statmenas galios nukreipimas sumažina šoninį įrenginio plotį išilgai galūnės.
● Vienodas įvesties ir išvesties greitis užtikrina nuspėjamą judėjimo laiką.
●Vidutinės apkrovos ribos išsaugo dantų sąlyčio paviršius pasikartojančių žingsnių ciklų metu.
Reguliariai matuoju mechaninio korpuso temperatūrą, atlikdamas nuolatinius žmonių ėjimo bandymus. Veikimas žemiau griežtų temperatūros ribų apsaugo vidinius sintetinius tepalus nuo staigaus gedimo. Švarūs tepimo sluoksniai sumažina paviršiaus trintį, pašalina mechaninį strigimą ir pailgina pavaros tarnavimo laiką kasdienio naudojimo metu.
Aš integruojuKampinių krumpliaračių mazgaikad būtų pasiektas patikimas 90 laipsnių galios perdavimas erdvėje ribotuose robotų rėmuose. Šie patikimi mechanizmai palaiko griežtą 1:1 pavarų santykį. Jie sklandžiai nukreipia sukamąjį judesį, nekeisdami išėjimo greičio ar mechaninio sukimo momento. Mano inžineriniuose projektuose šios pavaros naudojamos šarnyriniuose manipuliatoriuose, mobiliųjų platformų vairavimo moduliuose ir nešiojamuose žmogui padedančiuose robotuose.
Šių tiksliųjų pavarų eksploatavimas esant vidutinėms apkrovoms ir greičiams išlieka labai svarbus, siekiant maksimaliai padidinti krumpliaračių sujungimo ilgaamžiškumą.
Laikantis šių eksploatacinių ribų, aš užkertau kelią šiluminiam plėtimuisi ir apsaugoju vidinius tepimo sluoksnius. Ši drausminga projektavimo strategija garantuoja nuolatinį dinaminį tikslumą pažangiose šiuolaikinėse robotų sistemose.
DUK
Kokia yra pagrindinė kampinės pavaros paskirtis robotikoje?
Aš naudojukampiniai krumpliaračiaikad būtų galima pakeisti sukimosi jėgos kryptį 90 laipsnių kampu tvirtuose robotų rėmuose. Jie turi vienodą dantų skaičių abiejuose kūginiuose komponentuose. Ši unikali konstrukcija perduoda judesį tiesiogiai tarp statmenų velenų, nekeisdama jūsų sistemos sukimosi greičio ar mechaninio sukimo momento.
Kodėl robotų jungtyse renkuosi kampinius krumpliaračius, o ne standartinius cilindrinius krumpliaračius?
Aš renkuosikampiniai krumpliaračiaikai mano mechaniniai projektai susiduria su griežtais erdviniais apribojimais. Standartiniai cilindriniai krumpliaračiai nukreipia galią lygiagrečiais velenais, todėl pailgėja jungčių korpusai. Kampiniai krumpliaračiai leidžia montuoti pavaros variklius statmenai, taip sutaupant gyvybiškai svarbų vidinį tūrį kompaktiškose rankose, riešuose ir kojose.
Ar kampinės pavaros keičia mano robotinės pavaros greitį arba sukimo momentą?
Ne, kampinės pavaros griežtai laikosi 1:1 perdavimo santykio. Jos nukreipia judesį per susikertančias ašis, išlaikydamos tą patį įėjimo greitį ir išėjimo sukimo momentą. Bet kokį reikiamą greičio sumažinimą ar sukimo momento dauginimą tvarkau naudodamas atskiras pavarų dėžes kitur pavaros grandinėje.
Kaip išvengti per didelio kampinių krumpliaračių susidėvėjimo nuolatinio darbo metu?
Eksploatacines apkrovas ir darbinius greičius palaikau vidutiniuose slenksčiuose. Didelis greitis sukelia vidinę šilumą, dėl kurios atsiranda šiluminis plėtimasis, sutrikdantis tikslų dantų sulygiavimą. Veikiant saugiose ribose, išsaugomi sintetinio tepalo sluoksniai, apsaugomas dantų paviršiaus nuovargis ir pailginamas mechaninio tarnavimo laikas.
Įrašo laikas: 2026 m. rugpjūčio 20 d.